


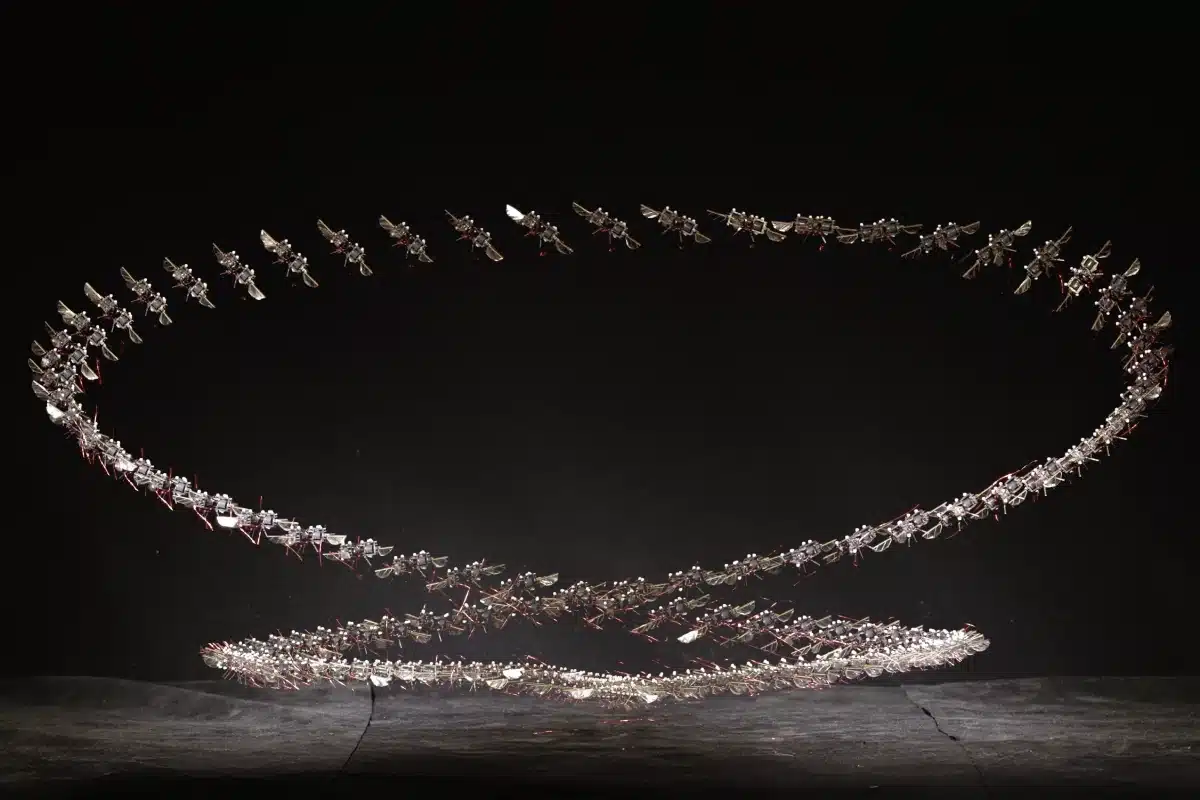

Изследователи от Масачузетския технологичен институт създадоха малки летящи роботи, чиято маневреност е сравнима с тази на насекомите. Те могат да изпълняват акробатични номера, включително салта и бързи завои. Двустепенният контролер с изкуствен интелект е увеличил скоростта на полета с цели 447%. Тези микророботи могат да работят там, където дроновете не могат – под развалини, в гъста растителност или в тесни структури.
Досега микророботите можеха да летят само бавно и по плавни траектории. Това ги правеше непрактични за задачи, изискващи бързо време за реакция и висока маневреност.
Учените са разработили нов миниатюрен робот с размерите на насекомо, оборудван с махащи крила и меки изкуствени мускули. Роботът тежи по-малко от кламер за хартия и може да извършва бързи и прецизни движения благодарение на подобрената конструкция на крилата и леката аеродинамика.
Основната иновация е двустепенната схема за управление, базирана на изкуствен интелект. На първия етап мощен контролер прогнозира поведението на робота и изчислява оптималните действия за безопасно следване на траекторията. На втория етап тези данни се използват за обучение на „политиката“ на управление чрез симулирано обучение. По същество усъвършенстваният планиращ механизъм се трансформира в ефективен модел на изкуствен интелект за вземане на решения в реално време. Политиката, базирана на AI, използва позициите на робота като входни данни и издава команди за управление, включително тяга и въртящ момент. Тази система дава възможност за отчитане на несигурността и за бързо извършване на сложни маневри.

По време на експериментите роботът успя да увеличи скоростта си на летене с 447%, ускорението си с 255% и да направи 10 салта за 11 секунди, като се придържаше към траекторията с отклонение от само 4-5 см. Тези резултати демонстрират висока точност и стабилност дори при сложни маневри и външна намеса.
Изследователите демонстрират и сакадични движения – бързи серии от наклони, които насекомите правят при агресивните маневри. Те ускоряват рязко, заемат желаната позиция и спират с обратен наклон. Тези подскоци им позволяват да се ориентират.
Разработката открива нови възможности за микророботиката. В бъдеще тези роботи ще могат да използват вградени камери и сензори за автономна навигация, да избягват сблъсъците и да се координират помежду си. В момента контролерът работи на външен компютър, а не на самия робот, но изследователите планират да подобрят алгоритмите за управление и да създадат напълно автономни версии, които да работят в реални условия.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
