


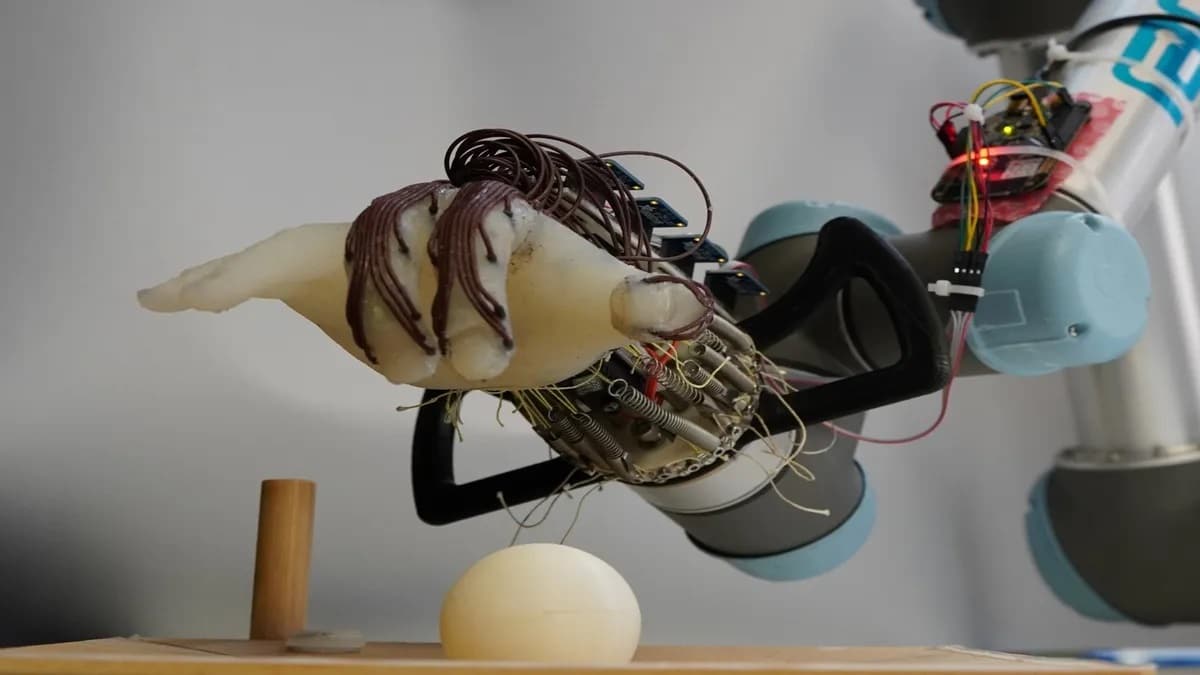

Изследователи от Кеймбриджкия университет са проектирали енергийно ефективна роботизирана ръка, която може да хваща различни предмети с минимално задействане на пръстите, казва се в проучване, публикувано на 11 април в Advanced Intelligent Systems.
Като разчита на пасивно движение на китката и тактилни сензори, вградени в нейната „кожа“, 3D-отпечатаната ръка може да извършва сложни движения, проправяйки пътя на бюджетната и енергийно ефективна роботика с по-естествени и адаптивни дейности.
Хващането на предмети с различни размери, форми и текстури представлява значително предизвикателство за роботите, но изследователите от Кеймбридж са преодолели този проблем, като са се фокусирали върху пасивното движение. Според тях ръката на робота е лесна за управление и консумира значително по-малко енергия от напълно моторизираните роботизирани ръце.
Очаква се тази ръка да подобри роботизираното хващане на предмети
Лабораторията по роботика на професор Фумия Ийда, вдъхновена от биотехнологиите, се намира в Инженерния факултет на Кеймбридж и разработва потенциални решения за подобряване на роботизираното хващане на предмети.
„В по-ранни експерименти нашата лаборатория показа, че е възможно да се получи значителен обхват на движение на ръката на робот само чрез движение на китката“, казва д-р Томас Джордж-Туруел съавтор на изследването.
3D-отпечатаната антропоморфна ръка е оборудвана с тактилни сензори, за да усети какво докосва. Изследователите са провели над 1200 теста, за да оценят способността на ръката да хваща предмети, без да ги изпуска.
Първоначално обучена с помощта на 3D-отпечатани пластмасови топки, ръката успешно държеше 11 от 14 различни предмета, включително праскова, компютърна мишка и фолио с мехурчета.
„Тактилните сензори дават на робота усещане за това колко е добър захватът, така че той знае кога започва предметът да се изплъзва от пръстите му. Това му помага да предвиди кога нещата ще се провалят“, казва д-р Киран Гилдей, първият автор на изследването.
„Сензорите, които изграждат нещо като кожата на робота, измерват налягането, което се прилага върху обекта“, казва Джордж-Туруел. „Не можем да кажем точно каква информация получава роботът, но теоретично той може да прецени къде е хванал обекта и с каква сила“.
Пасивният дизайн на разработената от Кеймбридж роботизирана ръка, съчетана с малък брой сензори, рационализира управлението, осигурява широк обхват на движение и опростява процеса на обучение.
Бъдещи разработки биха могли да включат интегриране на способности за компютърно зрение и обучение на робота да използва околната среда, като това ще му позволи да хваща много повече обекти и предмети.
Сега екипът работи върху подобряване на точността и скоростта на ръката на робота и проучва нови приложения за технологията. Те също така разработват по-усъвършенствана версия на ръката, която може да усеща и реагира на промени в околната среда като температура или влажност.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
