


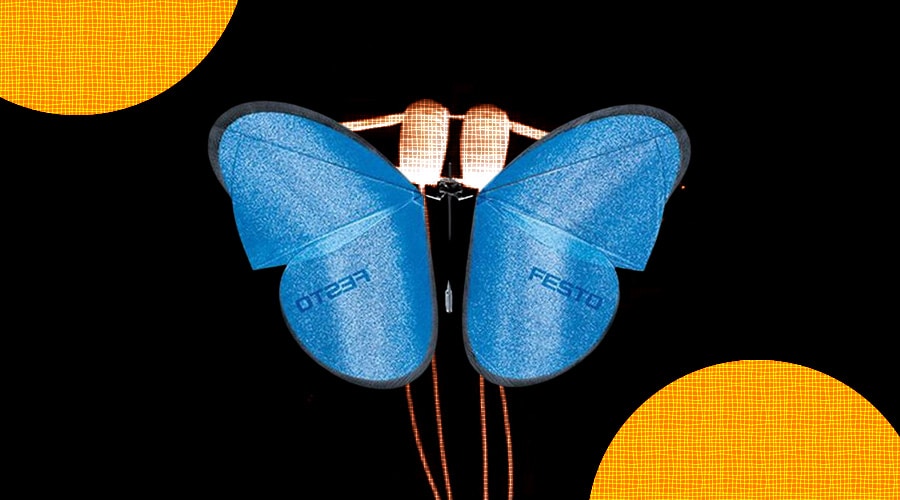

Робот пеперуда имитира биомеханиката на Мантарей – морско животно с много висока енергийна ефективност
В поредния пробив в роботизираната биомимикрия учените пуснаха мек робот, вдъхновен от Мантарей. Това е робот пеперуда, който може да плува повече от четири пъти по-бързо от своите предшественици. Изследователската статия „Прихващане на високоскоростен и високоефективен робот с меки махащи крила, подобен на пеперуда за плуване„, публикувана от Държавния университет на Северна Каролина, разкрива как механизмът на робота-пеперуда е близък до енергоспестяващата биомеханика на Мантарей. Те са го нарекли робот пеперуда по начина, по който роботът размахва ръцете си, подобен на този при плуването с пеперуда. Дзие Ин, един от съавторите, казва, че досега меките роботи са можели да развиват максимална скорост от едно тяло в секунда, но чрез проектиране на робот на базата на енергоспестяващата система на Мантарей, той казва, че биха могли да направят робот за плуване, който да се движи по-бързо от кит или акула.
„Искахме да се възползваме от биомеханиката на тези животни, за да видим дали можем да разработим по-бързи, по-енергийно ефективни меки роботи. Прототипите, които разработихме, работят изключително добре“, казва ученият.
Те са разработили два вида пеперуди, едната от които може да достигне скорост от 3,74 дължини на тялото в секунда, което е 4,8 пъти по-бързо от отчетената най-бърза плаваща дължина, а другата – със странична маневреност, която може да прави резки завои наляво или надясно с висока скорост на въртене от 157°/сек и да се движи със скорост от 1,7 дължини на тялото в секунда. Мекият роботизиран „плувец“ може да постигне по-високо число на Строухал между 0,2 и 0,4 за ефективно задвижване – което се използва за оценка на енергийната ефективност на летящи и плуващи животни, свързана с предната скорост, амплитудата и честотата на пляскане – докато стойността му варира между 0,25 и 0,35 за пляскащите фолиа. Плуващите ботове тежат само 2,8 g.
Сегашният дизайн за по-бързи плуващи меки роботи се различава значително от този, който се използва за махащи роботи, казва Ин. Той казва, че са възприели бистабилен механизъм на крилата, вместо да придават движение на крилата с прикрепени двигатели. Моделираният с щипка за коса бистабилен механизъм на крилата по същество работи чрез пасивно активиране на крилата с движението на централното тяло – механизъм, който им е помогнал да намалят драстично теглото им. Крилата, прикрепени към изработеното от силикон тяло, се размахват напред-назад, когато въздушните камери се надуват и изпускат, огъвайки тялото нагоре и надолу, постигайки две стабилни състояния.
Двете вариации се постигат с различен брой задвижващи устройства, прикрепени към крилата му. Докато по-бързият робот е прикрепен към едно задвижващо устройство, за да му се осигури по-добра скорост с ограничено движение встрани, маневреният робот е оборудван с две задвижващи устройства, така че да може да се активира само едно от крилата му, за да може да направи завой встрани. Ин смята, че макар прототипът да представлява обещаващо доказателство за концепцията, той не е лишен от ограничения. При ботовете пеперуди централното тяло е привързано с помпени тръби, които добавят значително тегло към тялото. Той каза, че работят по импровизирането му в несвързан и автономен начин на работа.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
