


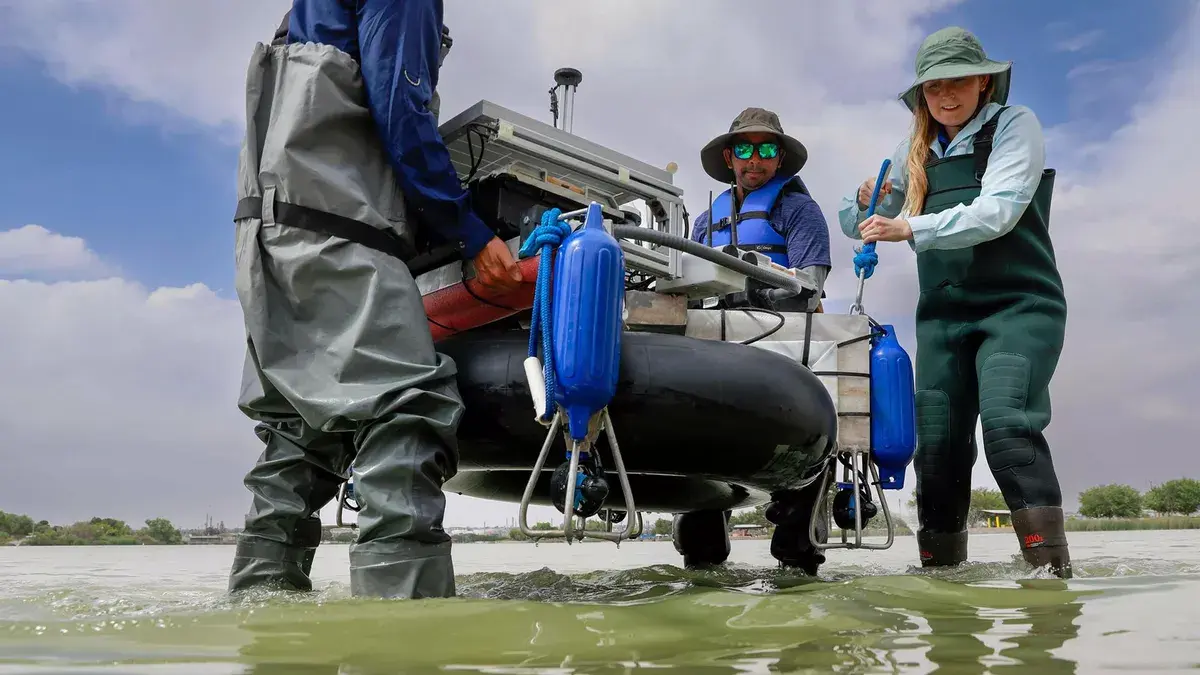

Автономните превозни средства и роботите завладяват всички сфери на живота ни. Досега учените са работили върху разработването на автономни лодки, които могат да превозват товари в труднодостъпни райони. Тези лодки обаче не могат да се движат под вода.
Батиметрията, или изучаването на дълбочината и подводната топография на водни басейни, като океани, морета, реки и езера често изисква участието на екипаж.
Сега изследователи са разработили напълно автономна лодка, която може да извършва батиметрични проучвания и да бъде полезна за разузнавателни мисии. Тя е разработена от изследователи от Тексаския университет в Ел Пасо (UTEP), ръководени от Лаура Алварес, доцент в катедрата по науки за Земята, околната среда и ресурсите в UTEP.
Алварес работи в екип с Фернандо Сотело, магистър по електроинженерство. Сотело прекарва цяла година в усъвършенстване на лодката, за да я направи напълно автономна, надеждна и реагираща на условията на околната среда.
Изграждане на автономната лодка
Лодката по същество представлява кръгъл алуминиев плавателен съд с размери метър на метър, поддържан от дебела черна вътрешна тръба. Тя разполага с 4 двигателя, които ѝ позволяват да се движи със скорост от 5,4 км/ч и да се върти на 360 градуса. Усъвършенстваната лодка се захранва от литиева батерия, както и от слънчев панел. Това позволява на лодката да покрие до 472 400 квадратни метра и да остане в морето до 4 часа.
За да открие отломки по морското дъно и да изчисли дълбочината на водата, екипът използва многолъчев ехолот, който работи на принципа на сонар. Ехолотът е интегриран в лодката така, че да може да излъчва звукови вълни от дъното.
„Първият път, когато тествахме лодката, беше в плувния басейн на UTEP – просто за да се уверим, че може да плава.“
казва Сотело в съобщението за пресата
Лодката включва автономни възможности, като например система за безопасност, която задейства функцията за връщане към базата в случай на изтощена батерия или силни пориви на вятъра, като осигурява безопасна и надеждна работа.
Отплаване към нови хоризонти
За да докаже концепцията си, екипът използва лодката, за да разработи 2D и 3D карти на дъното на езерото Аскарате в Ел Пасо, Тексас и езерото Гриндстоун в Руидосо, Ню Мексико.
Освен това Алварес планира да използва лодката за изследване на дебита и дълбочината на река Рио Гранде в Мексико.
„Целта ми беше да направя лодката най-съвременна и мисля, че успях да го направя. Разбира се, винаги има какво да се подобри, но системата работи и засега се надявам, че тя може да улесни учени като д-р Алварес при провеждането на нейните изследвания.“
казва Сотело, който е работил по лодката за магистърската си теза
Екипът е публикувал резултатите в списание Sensors, за да даде възможност на други хора да възпроизведат и изградят подобни автономни системи.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
