



Изследователи от Кралския колеж в Лондон откриха начин да управляват роботите без електричество. Те са създали миниатюрна схема, която работи на базата на налягането на течностите, както в човешкото тяло. Изобретението прехвърля контрола от софтуера към хардуера. Така в „мозъка“ на робота се освобождава повече място за „мислене“, тъй като се намалява изчислителното натоварване. Технологията може да бъде полезна в среди, където електричеството е ограничено, като например в райони с висока радиация или в съоръжения с чувствително оборудване. В бъдеще разработчиците планират да приложат иновацията в меки роботи за наблюдение на електроцентрали и други сложни задачи.
Днес роботите са напълно зависими от електричеството и компютърните чипове. Техният „мозък“ представлява съвкупност от алгоритми и софтуер, които преобразуват командите в действия чрез енкодери. В меката роботика, където роботите са изградени от гъвкави материали, тази твърда електронна основа се превръща в сериозно ограничение. Сложните задачи, като например хващане на дръжка на врата, натоварват допълнително софтуера, тъй като гъвкавите материали трудно се управляват прецизно.
Учените са разработили реверсивна схема, която интегрира регулируем клапан в конструкцията на робота. Този клапан използва сигнали за налягане, подобни на двоичен код, за да контролира движенията, подобно на транзисторите. Това позволява на роботите да извършват сложни движения без използване на електричество или централизирана система за управление. В сравнение с настоящите флуидни схеми подходът, основан на налягането, осигурява по-голяма гъвкавост и контрол.
Новата схема прехвърля контрола от софтуера към хардуера, като намалява изчислителната тежест и проправя пътя за по-мощни и адаптивни роботи в бъдеще.
Този дизайн ще даде възможност на роботите да функционират в среди, където използването на електричество е трудно или невъзможно. Това могат да бъдат райони с висока радиация, като Чернобил, или помещения с чувствително електрическо оборудване, като например помещенията за ядрено-магнитен резонанс. Освен това тези роботи са проектирани да работят в региони с ниски доходи и ограничен достъп до електричество.
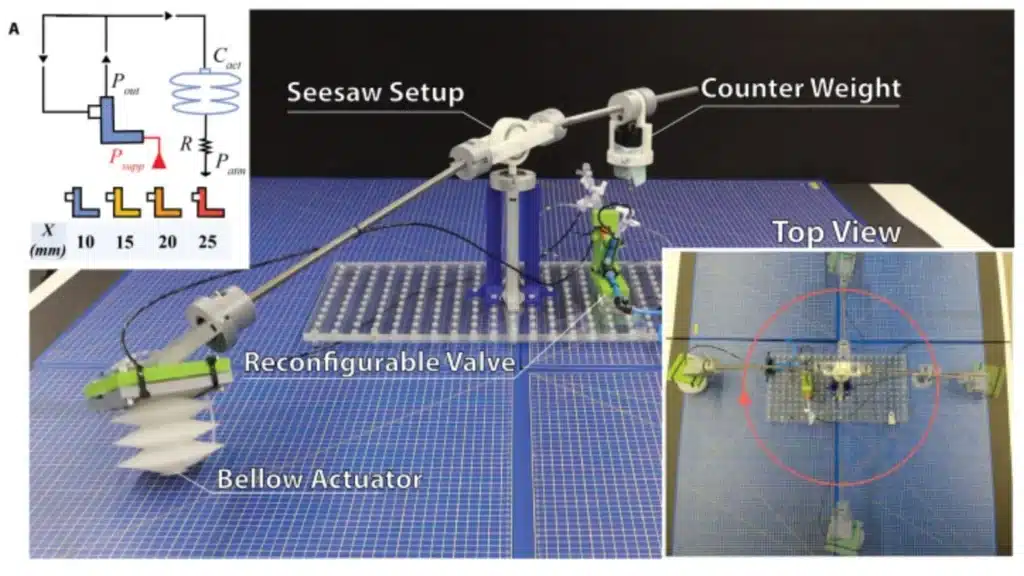
Една от основните пречки при мащабирането на схемите за по-големи роботи е необходимостта от постоянна връзка с източник на налягане. Преодоляването на този проблем изисква адаптиране на схемата за работа при по-ниско налягане.
Тази технология ще помогне за превръщането на меките роботи в по-сръчни. Един и същ робот ще може да изпълнява различни задачи, като просто се променят настройките на малък клапан в самия него. В този процес няма да е необходимо да се сменят други части. Това ще позволи на инженерите да спестят време и усилия при създаването на нови роботи. Екипът планира да използва изобретението в колесни роботи с меки двигатели и в гъсенични превозни средства, които наблюдават електроцентралите.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
