


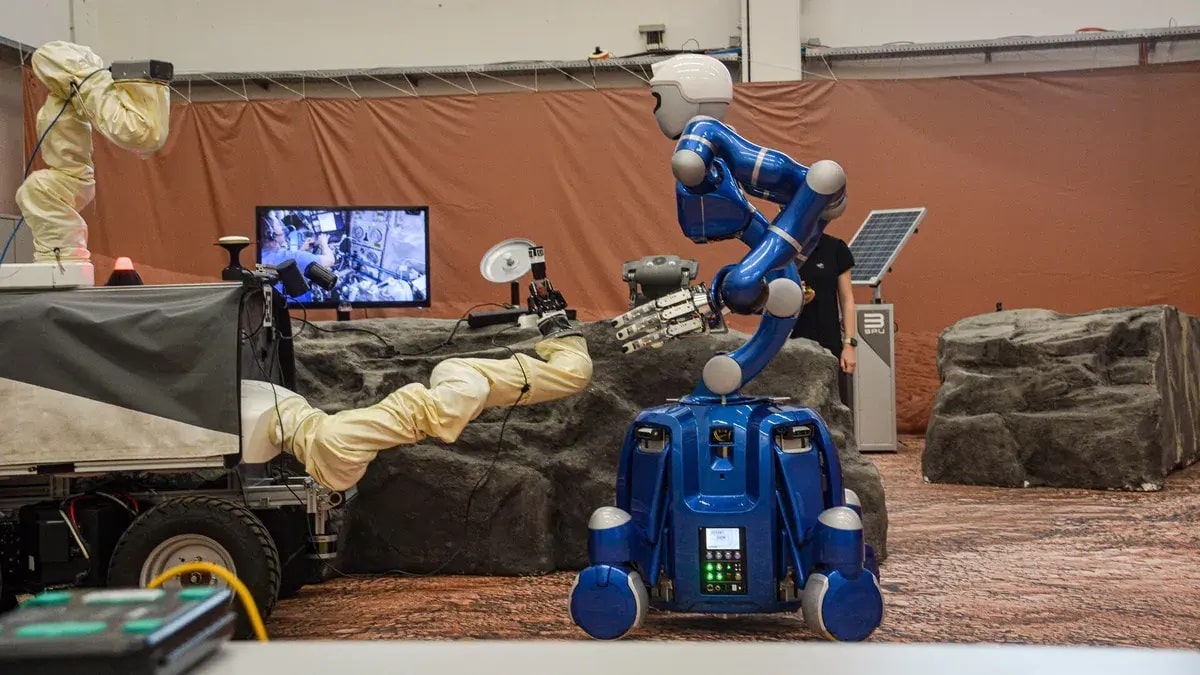

Астронавтът на НАСА Франк Рубио наскоро управлява малък екип от роботи на Земята, докато летеше на борда на Международната космическа станция (МКС), разкрива блог публикация на Европейската космическа агенция (ЕКА).
Тестът беше извършен, за да демонстрира и проучи капацитета за използване на дистанционно управлявани роботи за бъдещо изследване на Луната.
НАСА има за цел да изпрати екип от астронавти около Луната и обратно за своята мисия „Артемис-II“ следващата година, преди да извърши кацането на „Артемис-III“ на Луната през 2025 или 2026 г.
След това ще има за цел да установи постоянно присъствие на Луната с астронавти, постоянно обикалящи около нашия спътник.
Тест на дистанционно управляван космически робот
Двучасовият тест се проведе в симулирана планетарна среда в Германския аерокосмически център, DLR, в Oberpfaffenhofen близо до Мюнхен.
По време на теста астронавтът на НАСА Франк Рубио управлява три робота от европейския модул „Колумб“ на МКС. На него беше възложена задачата да извади сеизмометър от лунен спускаем апарат и да го постави на земята.
Рубио контролира хуманоидния робот Rollin’ Justin на DLR и четириколесния роувър Interact с две ръце на ЕКА. Според публикацията на ЕКА, „той е поел директен контрол, ако е необходимо, използвайки устройство за обратна връзка“.
Рубио контролира роботите, за да извадят щифта от спускаемия модул, преди да може да използва Rollin’ Justin, за да постави сеизмометъра върху земята на симулираната лунна повърхност.
Астронавтът успява да изпълни всички задачи, давайки на екипа ценни данни в процеса. Той направи всичко това, докато обикаля около Земята със скорост от приблизително 28 000 км/ч на борда на МКС.
Тестът беше част от по-широка серия от тестове, наречена „Повърхностен аватар“. Това проправя пътя за последващи действия с по-голям екип от роботи, които ще бъдат извършени от датския астронавт на ЕКА Андреас Могенсен.
Подготовка за лунни операции
В бъдеще операциите на НАСА и ЕКА вероятно ще включват реални сценарии, при които астронавтите ще обикалят около Луната на борда на лунна станция, наречена Gateway, докато контролират роботи на лунната повърхност.
Програмата Lunar Gateway ще заработи в някакъв момент след кацането на на „Артемис-III“ на НАСА, което ще бъде първото кацане на Луната след „Аполо 17“ през 1972 г. Най-съвременните технологии като роботика и дори генеративен изкуствен интелект ще формират решаваща част на програмата.
„Нашият проект METERON, предприет с DLR, доказа осъществимостта на тази техника за контрол с обратна сила от локална орбита, разширявайки се до работа с астронавти на МКС“, казва Томас Крюгер, ръководител на лабораторията за взаимодействие с човешки роботи на ЕКА, която си партнира с Института по роботика и мехатроника на DLR.
„Със Surface Avatar ние комбинираме подход за директна телеоперация с контролирана автономност, за да контролираме множество роботизирани активи за изпълнение на сложни задачи – представете си строителна площадка на Земята, където кран може да работи заедно с булдозер или багер, за да свърши голяма задача“.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
