


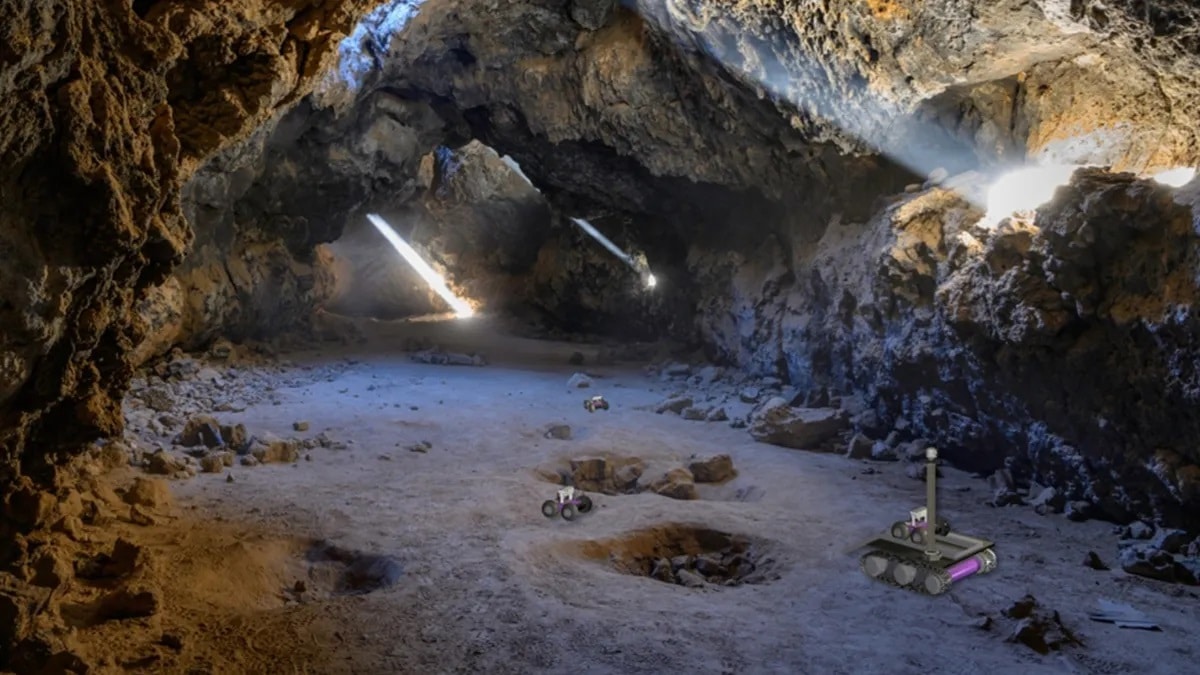

Съвсем скоро животът на Марс ще бъде факт. А учени от Колежа по инженерство на Университета в Аризона вече проучват недвижимите имоти в космоса заедно със своите помощници – роботи, които изследват земната повърхност на други планети.
„Тунелите и пещерите, формирани от лава, биха били перфектни местообитания за космонавтите, тъй като няма да бъде нужно да се изгражда нова структура. Освен това, там те ще бъдат защитени от вредните космически лъчи. Просто трябва да направят мястото красиво и уютно“, казва Волфганг Финк, сътрудник професор по електротехника и компютърно инженерство в Университета в Аризона.
Финк и екипът му са публикували статия в Advanced in Space Research, която подробно описва комуникационна мрежа, свързана с роувъри, спускаеми апарати и дори водни превозни средства чрез така наречената мрежова топологична мрежа. Тя позволява на машините да работят заедно като екип, независимо от участието на хората.

Миниатюрни сензори = трохи
Учените нарекоха своята концепция Breadcrumb-Style Dynamically Deployed Communication Network – DDCN. Технологията е вдъхновена от приказката „Хензел и Гретел“. Според Финк, DDCN може да помогне за решаването на едно от най-големите предизвикателства на космическите технологии на НАСА – апаратите ще преминават безопасно през комети, астероиди, луни и планети.
„Ако си спомняте приказката, знаете как Хензел и Гретел пускаха трохи, за да се уверят, че ще намерят пътя си обратно. В нашия сценарий трохите ще представляват миниатюрни сензори, които се свързват с роувърите. Те от своя страна разгръщат сензорите, докато преминават през пещера или друго подземно място“, обяснява Финк.
Роувърите са свързани чрез безжична връзка и разполагат с различни комуникационни канали. Те също така непрекъснато наблюдават околната среда. Когато някой от роувърите усети, че сигналът е слаб, но все още има обхват, той ще пусне съобщение по комуникационните канали, за да извести останалите апарати, които по-късно могат да го намерят.
Роботите са свободни, когато приключат със задачата си
Роувърите нямат нужда от бавачка, както казва Финк. Всеки роувър ще поеме по собствен път и ще се справя с предизвикателствата сам. Концепцията DDCN позволява на екип от роувъри да показват пътя дори в непроходими подземни терени, без да губят контакт със своята „майка роувър“ на повърхността.
Всички данни, събрани от роботите, ще се върнат към основния роувър на повърхността. Така роботите са свободни, когато приключат със задачата си.
„Вместо да хабим ресурси, за да ги вкараме в пещера, а те после да се върнат обратно, има по-голям смисъл да ги накараме да отидат възможно най-далеч и да ги оставим да изпълнят мисията си докато не изчерпат силите си или не се стигне до фатален край“, казва Финк.
„Подходът на комуникационната мрежа, описана в статията, има потенциала да оглави нова ера на планетарните и астробиологични открития“, казва Дирк Шулце-Макух, президент на астробиологичното дружество в Германия и автор на много публикации за извънземната форма на живот.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
