


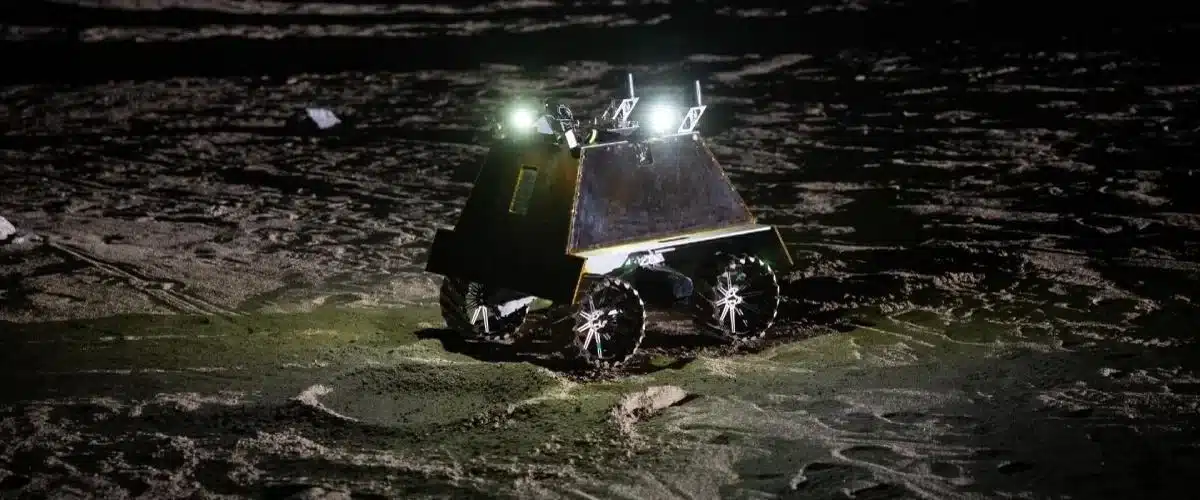

Китайски инженери предложиха концепция за „полухуманоиден“ робот за лунна база. Платформата с колела ще осигурява бързо и стабилно придвижване по неравен терен, а горната част с подвижна „талия“ и манипулатор с четири степени на свобода ще дава възможност за извършване на прецизни операции – от ремонти до научни експерименти.
Проектът е разработен от изследователи от Пекинския институт за инженерни системи за космически апарати. Според техния замисъл роботът ще съчетава мобилността на колесна платформа с ловкостта на хуманоидна горна част на тялото, което ще му позволи да борави с инструменти и да извършва прецизни операции при лунна гравитация.
Конструкцията на робота позволява висока подвижност на горната част на тялото. Неговата „талия“ може да се върти на 180 градуса във всяка посока и да се накланя напред до 90 градуса, което улеснява достъпа до оборудването или предметите на повърхността. Манипулаторът ще има четири степени на свобода, което му дава възможност да провежда научни експерименти или да ремонтира машини.
Разработчиците смятат, че колесната система за придвижване е по-практична за лунните условия, отколкото двукракото ходене. Активното окачване позволява на робота да се движи по-бързо и по-стабилно и осигурява солидна платформа за манипулатора и други инструменти. Този подход вече е използван в китайските планетарни роботи, включително Yutu и роувъра Zhurong.
Планира се колелата на робота да бъдат изработени от метална мрежа с протектор от стоманена тел. Тази конструкция съчетава лекота и здравина, за да осигури гъвкавост, абсорбиране на удари и устойчивост на изключително ниски температури. Това ще позволи на апарата да се движи продължително време по суровата лунна повърхност.
Идеята за използване на хуманоидни роботи в космоса се обсъжда от години. Един от най-ранните примери е роботът Robonaut, разработен съвместно от НАСА и General Motors. През 2011 г. той стана първият хуманоиден робот, изпратен в орбита и инсталиран на Международната космическа станция, за да помага на астронавтите.
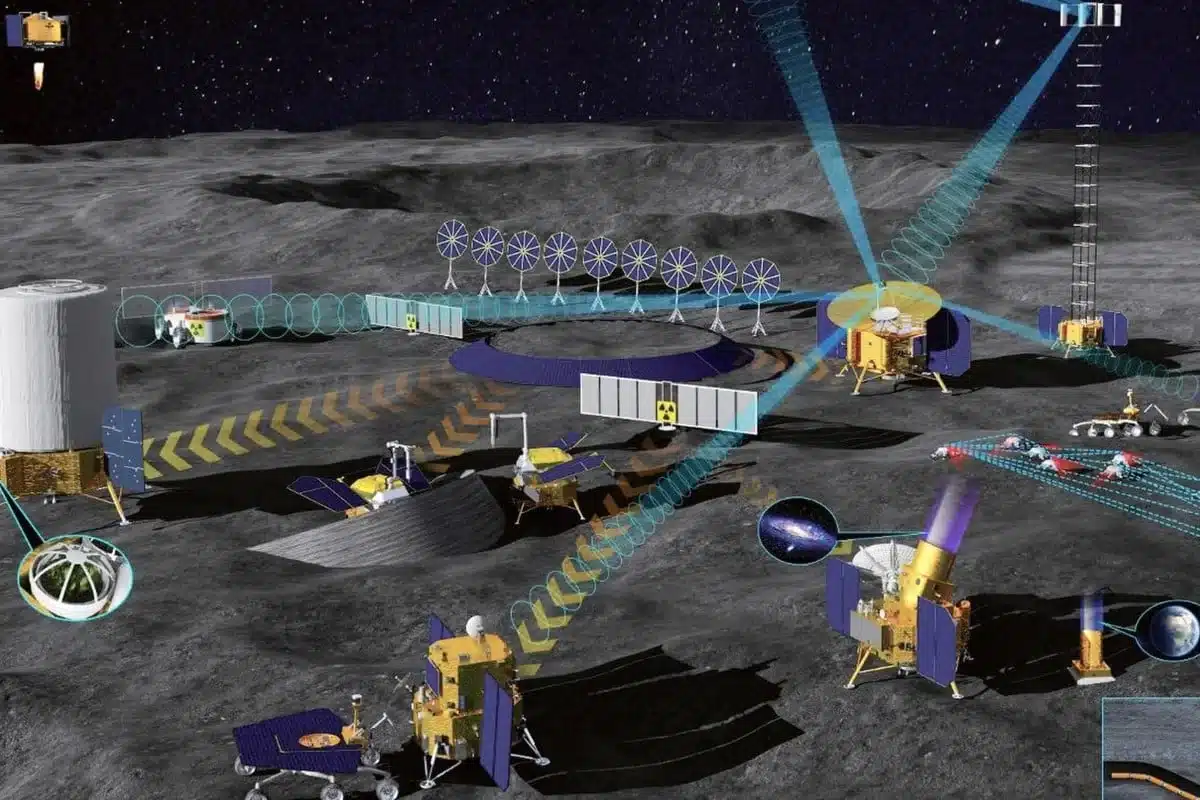
Новият робот ще бъде част от по-голям проект – Международната станция за изследване на Луната, който Китай планира да завърши до 2035 г. Очаква се роботизираните системи да поемат по-голямата част от рутинната работа в базата, като астронавтите ще идват само за кратък престой. Една от ключовите стъпки по пътя е мисията Chang’e-7, планирана да стартира по-късно тази година. Тя ще търси залежи от воден лед в постоянно засенчените кратери в близост до южния полюс на Луната.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
