


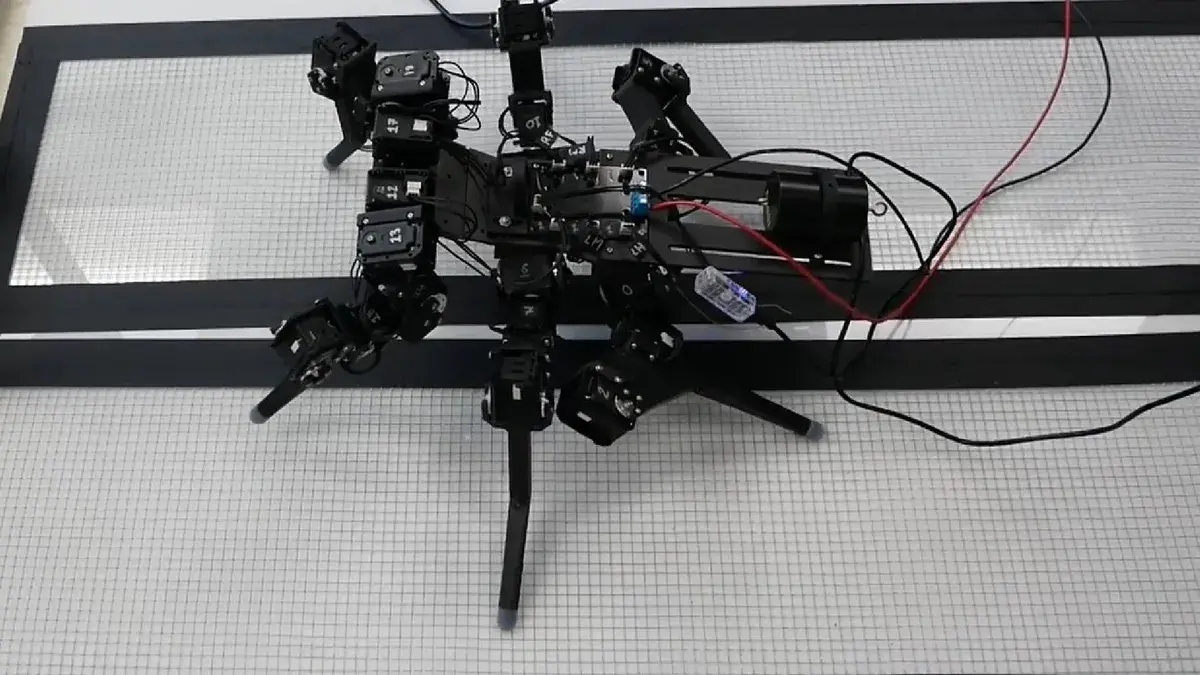

Учените изучават насекомите, за да разберат по-добре как те усещат силите в крайниците си, докато ходят, за да създадат по-гъвкави роботи с по-големи и дълги крака.
Експертите изследват кампаниформените сензори (CS) – рецептори за сила, намиращи се в крайниците на насекомите, които реагират на стрес и напрежение, които могат да генерират важни данни за управлението на локомоцията (формата на придвижване).
Изследователите са избрали да създадат роботизирани модели вместо компютърни, защото те осигуряват по-реалистично моделиране на триенето между движещите се части, включително забавянията при изпращането на невронни сигнали. Роботизираните крайници са дори по-добри от животинските модели, тъй като могат да записват изпращането и получаването на всеки сигнал и произтичащите от това механични действия.
„Ходенето по своята същност е механична задача, така че разбирането на невронния контрол на ходенето изисква едновременно изследване на механиката и невронния контрол. Тези роботи могат да послужат като прототипи на машини, които биха могли да помагат на хората да се занимават със земеделие в екстремни терени и други.“
казва Николас Шчетински, доцент в катедрата по машинно и аерокосмическо инженерство в Колежа по инженерство и минерални ресурси „Стейтлър“ в Университета на Западна Вирджиния, САЩ
Шчетински разчита на два основни изследователски робота: биомиметичен робот, базиран на плодовата мушица, която ходи на 6 крака, и робот с 1 крак, който позволява опростена симулация на сетивното преживяване на един крак на насекомото по време на ходене.
Той също така изследва истински насекоми, като изолира крайниците им и наблюдава сензорните пътища с електроди при прилагане на различни сили. Получените записани сензорни сигнали след това се използват за разработване на модели за роботизирани крака.
Чрез работата си изследователят установява, че истинските насекоми и техните роботизирани събратя си приличат.
„Открихме, че за всеки вид насекомо, който проверяваме, нашият модел е еднакво добре подготвен да опише начина, по който CS превръщат силите в нервна активност. Това предполага, че органите на всеки вид в общи линии функционират по един и същ начин“.
казва в изявлението си Шчетински
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
