


Международен екип от изследователи е разработил Bee-Nav – навигационна система, вдъхновена от поведението на пчелите, които се връщат в кошера. Тази стратегия позволява на миниатюрните дронове да намерят пътя към дома си с помощта на невронна мрежа от само 42 килобайта – без GPS, карти, изискващи много ресурси, или енергоемки изчисления. С тази технология рояк от леки и безопасни роботи ще може да наблюдава оранжерии, складове и промишлени зони.
Конвенционалните безпилотни летателни апарати решават проблема „как да стигнем до дома“ по един от основните два начина. Или разчитат на GPS (който не работи добре в сградите или в гъстата зеленина), или изграждат подробни карти на района – но това изисква мощни процесори и големи батерии, които са твърде тежки за дронове с размери на насекоми. Изследователи от Нидерландия и Германия са намерили отговор в биологията: те използват същия начин, по който медоносните пчели намират пътя към дома си, когато са на няколко километра от кошера си.
Учените са обърнали внимание на два механизма, които пчелите притежават. Първият е одометрията: насекомото оценява изминатото разстояние и посоката чрез визуалния поток (колко бързо „бягат“ обектите в зрителното поле). Но одометрията натрупва грешки с течение на времето. Вторият механизъм е визуалната памет за формата на околностите на кошера. Преди първия полет пчелата прави кратък ориентировъчен полет, като запомня силуетите на най-близките обекти. След това, при завръщането си, тя разчита първо на одометрията, а на последния етап – на визуалното разпознаване. Комбинацията от тези два метода е в основата на Bee-Nav, съобщава IE.
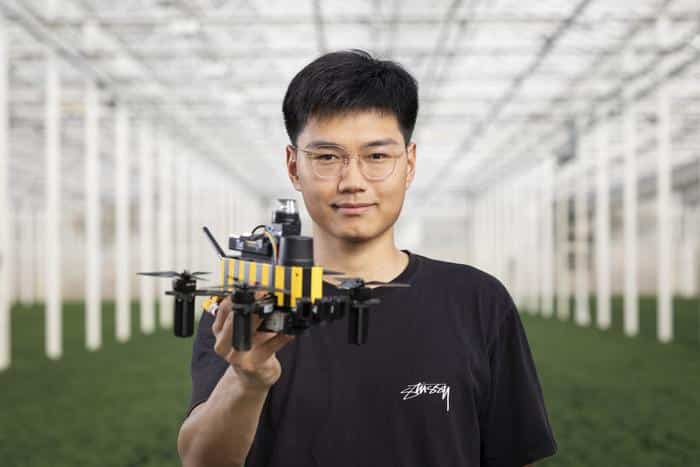
Преди да излети, дронът прави кратък полет около сградата, като прави няколко панорамни снимки от всички посоки. Тези 42 килобайта данни са единствената карта, с която разполага. По време на полета дронът проследява пътя си с помощта на одометрия, като постоянно натрупва грешки. Но когато се върне, той използва невронната мрежа, която сравнява това, което е пред сензорите му, с изображенията, съхранени в паметта. Веднага щом изображението съвпадне с един от образците, машината разбира, че е достигнала целта си – дори ако одометрията я е заблудила.
В големи затворени хангари системата показва успешно връщане в 100% от случаите. При тестове на открито на разстояние 600 метра резултатите са по-лоши: около 70%.
Причината за неуспехите е вятърът. Когато силен порив наклони дрона, панорамният му изглед се изкривява и невронната мрежа не може да съпостави изображението. Това е техническо ограничение, което авторите обещават да преодолеят в следващите версии.
Успехът на нидерландските инженери е ясен пример как природата може да предложи елегантни софтуерни решения за най-сложните хардуерни предизвикателства на нашето съвремие.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
