


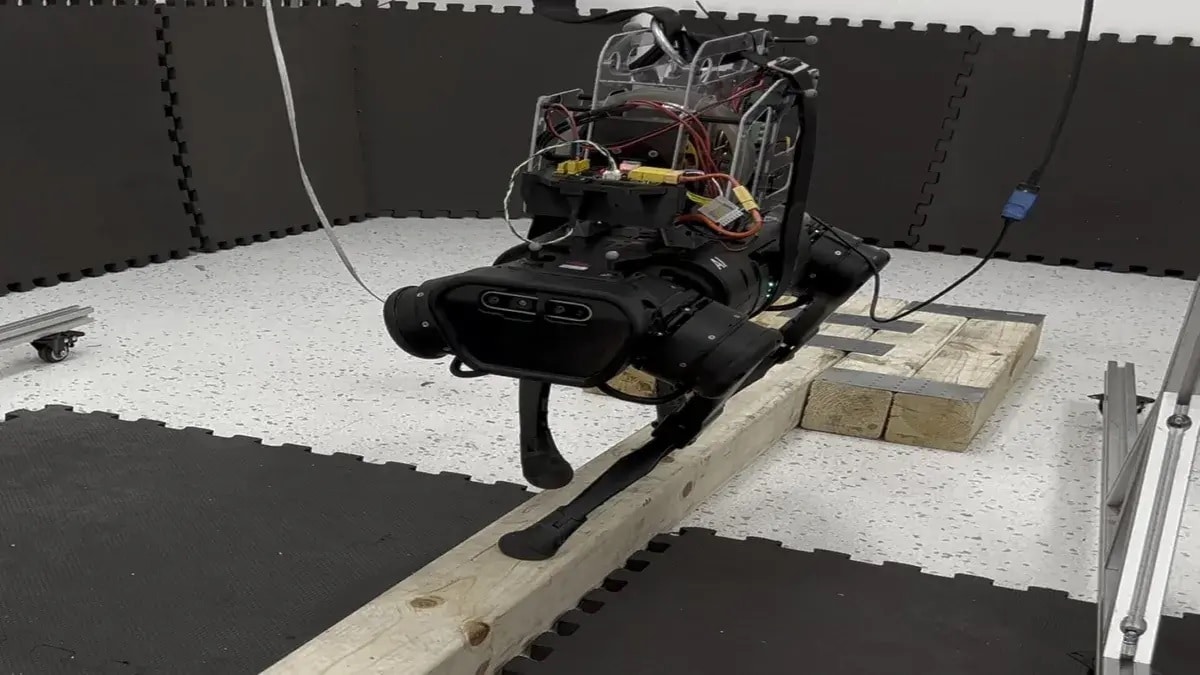

Екип от изследователи от Института по роботика към Университета „Карнеги Мелън“ създаде метод, който позволява на четириног робот да успее да запази равновесие, докато ходи по тясна греда.
Този метод включва внедряване на системата Reaction Wheel Actuator (RWA), която е монтирана на гърба на четириногия робот. Чрез нова техника за управление системата RWA позволява на работа да запази равновесие, независимо от позицията на краката му. За да подобри възможностите за балансиране на робота, екипът използва хардуер, който обикновено е част от управлението на сателити в космоса.
Чрез подобряване на стабилизиращите способности на четирикракия робот, е възможно той да се превърне в търговски продукт, подобен на дроновете. Следващото голямо нещо в роботиката са именно четириногите роботи и екипът очаква, че те скоро ще преминат от използване като предимно изследователски платформи към широкоизползвани продукти в ежедневието.
Четирикракият робот по-скоро прилича на котка
Изследването е проведено с помощта на робот Unitree A1, който има две RWA системи, прикрепени към тялото му. Способността на робота да пази равновесие беше тествана чрез ходене по тясна 6-сантиметрова греда, като крайната цел е той да не пада от гредата. Освен това, изследователите симулираха синдрома на падащата котка, като изпуснаха робота от приблизително половин метър, като той е обърнат с главата надолу. Но системата RWA позволява на робота да се обърне във въздуха и да се приземи на краката си.
Изследователската статия на екипа, озаглавена „Подобрен баланс за роботи с крака, използващи реактивни колела“, е одобрена за представяне на Международната конференция по роботика и автоматизация през 2023 г., която ще се проведе в Лондон между 29 май и 2 юни.
Системата Reaction Wheel Actuator е отговорна за всичко
Стандартните елементи на повечето съвременни четириноги роботи включва торс и четири крака, всеки от които завършва със закръглено стъпало, а то позволява на робота да преминава през плоски повърхности и дори да се изкачва по стълби. Четириногите роботи обаче нямат инстинктивна ловкост като животните. Ако само един или два крака са на земята, роботът не може лесно да коригира равновесието си и има много висок риск от падане.
За да се справи с това, екипът използва системата Reaction Wheel Actuator (RWA), която е монтирана на гърба на четирикракия робот. С помощта на нова техника за управление RWA позволява на робота да запази равновесие независимо от позицията на краката си. RWA се използва широко в космическата индустрия за управление на сателити чрез манипулиране на момента на импулса на космическия кораб.
Екипът създаде прототип чрез този метод, като монтира две системи RWA на търговския робот Unitree A1, осигурявайки контрол върху момента на импулса на робота.
Екипът тества системата си чрез поредица от успешни експерименти, които демонстрираха подобрената способност на робота да се възстановява от внезапни удари. С продължаващата работа по подобряване на стабилизиращите способности на четириногите роботи, за да съответстват на истинските четириноги животни, те могат да бъдат използвани за най-различни задачи в бъдеще.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
