


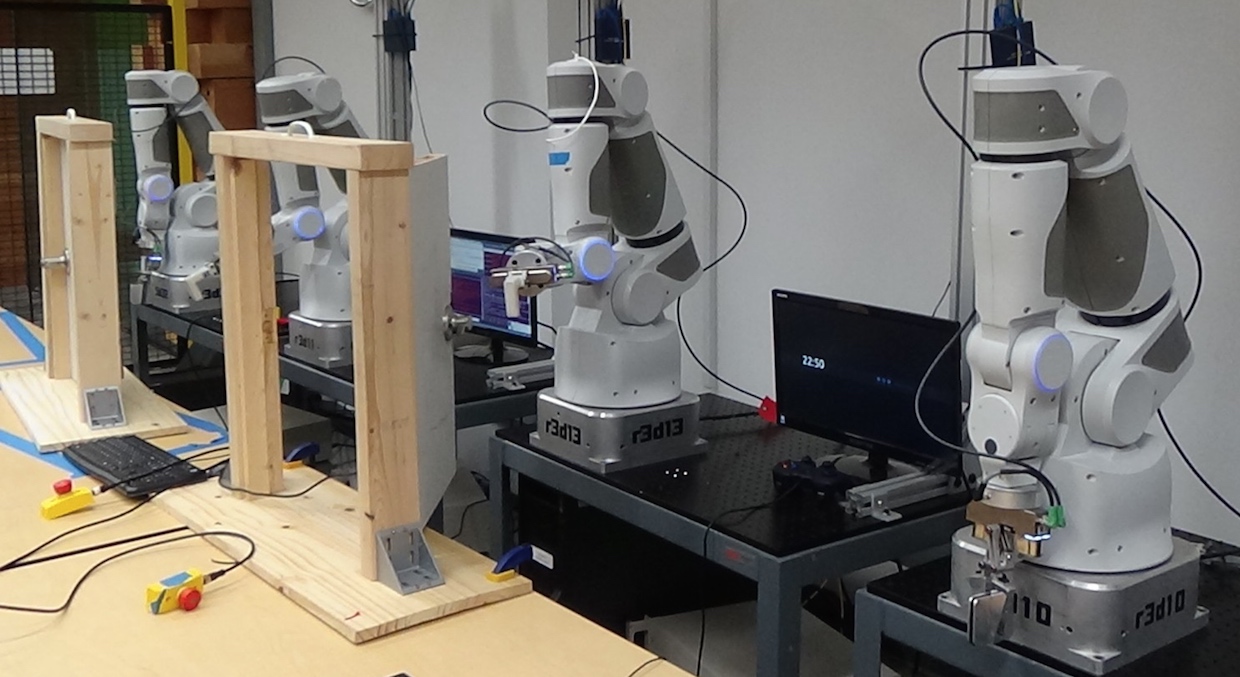

Google желае да оптимизира процесите на обучение на роботите, като ги научи да се учат един от друг, предава IEEE Spectrum. За нея пише в един от блоговете на компанията Сергей Ливайн от Google Brain. Той участва в общ проект с хора от две от лабораториите за проучвания и иновации на Alphabet Deep Mind и X.
„Да се приучат роботите да извършват най-прости действия в реална обстановка е било предизвикателство пред науката години наред. За да се справят с това, разработчиците от Google решиха да комбинират две скорошни технологични открития. Първото от тях е облачната роботика, концепция, предвиждаща роботи, които да споделят умения и информация един с друг посредством онлайн хранилище. Другото откритие е дълбочинното обучение (deep learning) и по-точно приложението на дълбочинни невронни мрежи в самообучението на роботите“, пише той. Ливайн разказва за експерименти, в които роботите са били инструктирани да извършват едно и също действие множество пъти. След време, всеки робот е усвоил собствени умения, научавайки се да се адаптира към незначителни промени в средата.
Следващата стъпка била да накарат роботите в експеримента да изградят общ модел на заученото умение, което направили, и както изследователите от Google споделят, „го направили по-бързо и по-добре, отколкото самите те биха могли да го направят“. В резултат на това, роботите научили да извършват прости действия, като да преместват предмети на близко разстояние и да отварят врати. Ливайн споделя, че това е едва началото, но за в бъдеще – именно посредством колективното заучаване, те ще могат да ни помагат във всекидневието.
В този експеримент, авторите на експеримента тествали три различни сценария. При първия роботите заучавали дребни моторни умения на принципа „проба-грешка“. Всеки робот започвал с копие на невронна мрежа, опитвайки се да отвори една врата много пъти. На равни интервали, роботите изпращали информация за своето представяне към централен сървър, който използвал тези данни, за да състави нова невронна мрежа, която записвала връзките между хващането и успеха. След това сървъра изпраща тази информация, вградена в невронна мрежа към роботите и така постепенно представянето на всички роботи се подобрявало. При втория сценарий цел било роботите да създадат вътрешни модели за средата, поведението си и обектите. Тук вместо да отварят врати, те премествали различни вещи, като отново споделяли своя опит с централен сървър, който на свой ред изпращал данни, които бил използван от другите роботи, за да си създадат предиктивен модел, който на свой ред да им знание за физическите характеристики на взаимодействието с предмети. Третият сценарий включвал помощ от човек за извършване на по-сложни манипулации, като отново информацията от преживяването на роботизираната ръка било качвано в сървър и кодирано.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
