


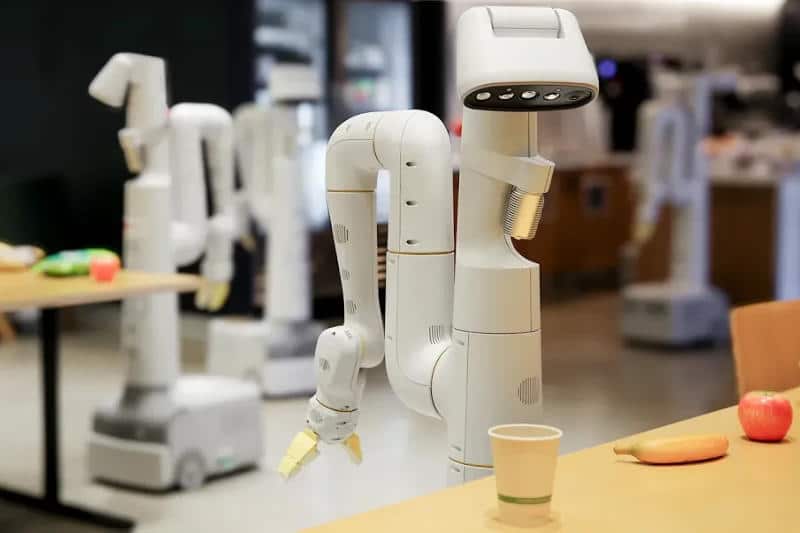

Група, занимаваща се с роботехника в подразделението DeepMind на Google, представи три нови продукта, които ще помогнат на роботите да вземат по-бързо решения и да изпълняват задачите по-ефективно и безопасно, когато са заобиколени от хора.
Системата за събиране на данни AutoRT използва визуален езиков модел (VLM) и голям езиков модел (LLM), за да помогне на роботите да оценят своята среда, да се адаптират към непознатите среди и да вземат решения за извършваните задачи. VLM се използва за анализ на околната среда и за разпознаване на обектите в полезрението; и LLM отговаря за творческото изпълнение на задачите. Най-важното нововъведение на AutoRT беше появата на „Конституция на робота“ в LLM блока — ориентирани към безопасността команди, инструктиращи машината да избягва избора на задачи, които включват хора, животни, остри предмети и дори електроуреди. За допълнителна безопасност, роботите са програмирани да спират, когато общата сила надвиши определен праг; а в тяхната конструкция вече ще има и допълнителен физически авариен бутон, който човек може да използва при спешни случаи.
През последните седем месеца Google разположи 53 робота AutoRT в четири от своите офис сгради и проведе повече от 77 000 теста. Някои от машините са управлявани дистанционно от оператори, а други са изпълнявали задачите автономно, или въз основа на даден алгоритъм, или с помощта на AI-модела Robotic Transformer (RT-2). Към момента всички тези роботи изглеждат изключително просто: представляват крайници-манипулатори върху подвижна основа и камери за оценка на ситуацията.
Второто нововъведение е системата SARA-RT (Self-Adaptive Robust Attention for Robotics Transformers), насочена към оптимизиране на работата на модела RT-2. Изследователите са установили, че при удвояване на входните данни, например след увеличаване на разделителната способност на камерите, нуждата на робота от изчислителни ресурси се учетворява. Този проблем беше решен благодарение на нов метод за фина настройка на AI, наречен up-training — този метод превръща квадратичното увеличение на нуждата от изчислителни ресурси почти в линейно. Благодарение на това моделът работи по-бързо, запазвайки същото качество.
И накрая, инженерите на Google в DeepMind са разработили AI-модел, наречен RT-Trajectory, който улеснява обучението на роботите при изпълнението на конкретни задачи. След като постави задачата, самият оператор демонстрира пример за нейното изпълнение; RT-Trajectory анализира зададената от човека траектория и я адаптира към действията на робота.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
