



Изследователи от университета в Съри във Великобритания са предложили нов метод за роботизираните системи за хващане и задържане на крехки, хлъзгави или асиметрични обекти.
Това би могло да помогне за създаването на по-безопасни и по-надеждни автоматизирани системи както в промишлеността, така и в здравеопазването. В ново проучване, изследователи от Училището по компютърни науки и електронно инженерство към Университета в Съри демонстрираха как предложеният от тях метод позволява на роботизираните системи да предвиждат кога е вероятно даден обект да се изхлузи, адаптирайки собствените си движения в реално време, за да предотвратят това.
Новият метод е по-добър от съществуващите технологии за захващане, използвани от днешните роботизирани модели, и наподобява по-скоро начина, по който хората естествено адаптират собствените си движения.
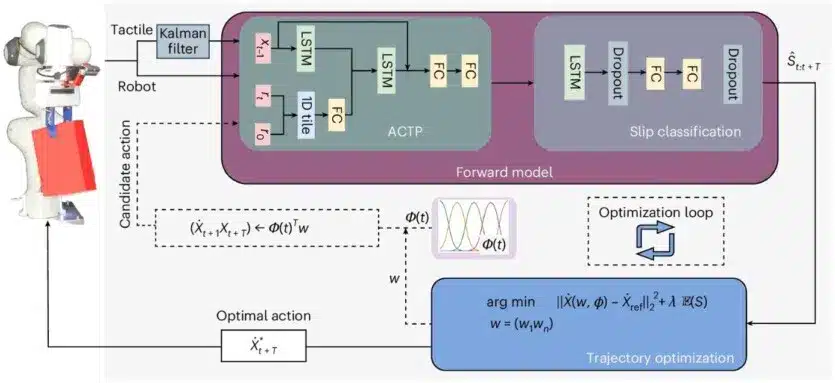
„Ако си представите, че носите чиния, която започва да се хлъзга, повечето хора не просто затягат хватката си – те инстинктивно коригират движението на ръката си, като забавят, накланят или променят позицията си, за да предотвратят падането ѝ. Традиционно роботите са обучавани да разчитат единствено на силата на захващане, която може да бъде неефективна или дори да повреди крехките предмети. Ние научихме нашите роботи да действат по-скоро като хора: да усещат кога нещо е на път да се хлъзне и автоматично да коригират движенията си, за да предпазят предметите. Това може да промени играта за бъдещата автоматизация — от боравенето с хирургически инструменти в здравеопазването и сглобяването на деликатни части в производството до сортирането на неудобни пакети в логистиката или подпомагането на хората с домакинските задължения“ — каза д-р Амир Есфахани от катедрата по роботика.
Резултатите показаха, че системата за предсказващо управление, базирана на научения „тактилен модел за движение напред“, позволява на роботите да предвиждат възможността за подхлъзване на обект, като постоянно анализират планираните му движения. Освен това, изследователите демонстрираха, че системата е способна да работи с обекти и траектории на движение, върху които не е била обучена преди това.
„Вярваме, че нашият подход има значителен потенциал за използване в различни индустриални и сервизни роботизирани приложения, а нашата работа открива нови възможности за въвеждане на роботи в ежедневието ни. Надяваме се, че резултатите ще ни вдъхновят за по-нататъшни изследвания в тази област и ще допринесат за последващото развитие на роботиката“ — казва Амир Есфахани.
Резултатите бяха публикувани в списание Nature.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
