



В продължение на десетилетия инженерите по роботика се сблъскват с един фундаментален парадокс. Стремим се да създадем машини, които да могат да работят в нашия сложен и непредсказуем свят: да помагат вкъщи, да работят на полето или на строителната площадка. За да направят това, те се нуждаят от гъвкавост, адаптивност и почти „жива“ пластичност на движенията. Но методите, които използваме за създаването им, ни тласкат в противоположна посока – към твърди, тромави и щателно изчислени механизми, чието място е по-скоро на конвейера, отколкото в хола.
Това разминаване между желаното и възможното е своеобразен „проблем на съзнанието и тялото“ в света на роботиката. За да управлява прецизно един робот, инженерът се нуждае от неговия „цифров близнак“ – съвършен математически модел, описващ всеки винт, всяка става. Този подход работи перфектно за фабрично произведените манипулатори, но се разпада веднага щом се стигне до меки, деформируеми или просто нестандартни конструкции.
Но какво би станало, ако вместо да усъвършенстваме един робот според един несъвършен модел, го оставим сам да разбере как работи тялото му? Наскоро изследователи от Лабораторията за компютърни науки и изкуствен интелект (CSAIL) на Масачузетския технологичен институт (MIT) представиха подход, който може да промени правилата на играта. Тяхната система, наречена Невронни якобински полета (NJF), дава на робота способността за самопознание. Той вече не се нуждае от сложни сензори или предварително написани инструкции. Той просто трябва да погледне себе си в „огледалото“ – обектива на камерата.
От програмирането към интуицията
В какво се състои пробивът? Представете си, че учите дете да свири на пиано. Един от начините е да диктувате: „Свий показалеца си на 30 градуса, спусни го със скорост 0,5 м/сек, като приложиш сила от 2 Нютона“. Звучи абсурдно, нали? Много по-ефективно е просто да покажете кой клавиш да натиснете и да оставите детето да намери само правилното движение.
Традиционната роботика отдавна следва първия, „абсурден“ път. Всяко действие е резултат от сложна верига от изчисления. Системата NJF предлага втория път – пътя на ученето чрез наблюдение.
„Тази работа бележи преминаването от програмиране на роботи към тяхното обучение“, отбелязва водещият изследовател на проекта Сиге Лестър Лий.

Идеята е да се отдели проектирането на робота от неговата система за управление. В миналото тези два аспекта бяха неразривно свързани: инженерите умишлено правеха роботите твърди и пълни със сензори, за да могат да бъдат управлявани. Сега дизайнерът може да даде свобода на въображението си: да създаде робот от меки полимери, да отпечата странен манипулатор на 3D принтер или да сглоби нещо напълно необичайно. А след това, с помощта на камера и NJF системата, тази странна конструкция ще се „научи“ да се движи.
Как работи „машинното самосъзнаване“?
Технологията се основава на елегантна идея, заимствана от компютърната графика. Нека разберем как работи на практика.
Процесът на учене напомня начина, по който бебето се запознава с тялото си. Роботът започва да прави хаотични, случайни движения: огъва „пръсти“, върти „стави“, движи всичко, което може. В това време няколко камери го наблюдават внимателно от различни ъгли.
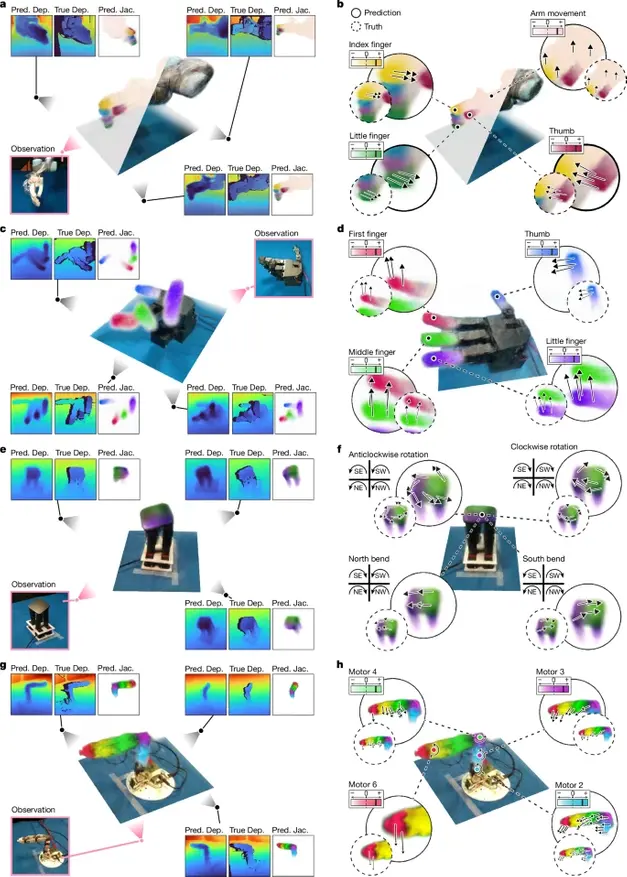
Невронната мрежа в основата на NJF изпълнява две задачи едновременно:
- Изграждане на 3D модел. Въз основа на изображенията от камерата системата подобно на художник пресъздава 3D формата на робота. Това е подобно на технологията NeRF (Neural Radiance Fields), която може да генерира триизмерни сцени от набор от плоски снимки.
- Създаване на „карта на чувствителността“. Това е основното ноу-хау. Системата не просто вижда един статичен модел, а анализира динамиката. Тя сравнява всяка команда, изпратена към двигателя, с това как се е променило положението на точките върху триизмерния модел. По същество тя създава подробна карта, която отговаря на въпроса: „Ако подам този сигнал към този мотор, коя част от тялото ми ще се движи и как точно?“. Тази карта се нарича Якобиан в математиката, откъдето идва и името на технологията.
Най-поразителното е, че целият процес е автономен. Никой не казва на системата: „Това е пръст, а това е лакът“. Самата невронна мрежа, наблюдавайки последствията от действията си, изгражда вътрешно представяне на собственото си тяло.
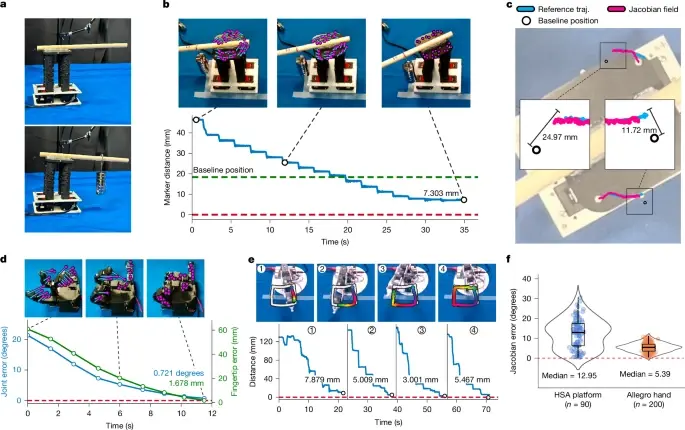
„Системата сама разбира кои двигатели кои части на робота управляват“, обяснява Лий. – Това не е програмирано, а възниква по естествен начин.“
След това „обучение“ роботът се нуждае само от една камера, за да работи. Той гледа себе си, вижда къде е ръката му и въз основа на вътрешната карта на тялото си знае точно кои команди да подаде на двигателите, за да хване желания обект.
Свобода за конструктора, достъпност за всички
Последиците от този подход могат да бъдат огромни. На първо място, той отваря вратата към ново поколение роботи – меки, биоподобни, безопасни за хората. Създаването им е толкова трудно именно поради проблемите с моделирането. Сега това ограничение е премахнато.
Но по-важното е, че технологията прави роботиката много по-евтина и достъпна. Зрението е най-универсалният и евтин сензор. Вместо да оборудвате робота със сложни вътрешни сензори, жироскопи, акселерометри или да разчитате на външни системи като GPS, можете да се справите с една-единствена камера.
Това прави реални сценариите, които преди изглеждаха като научна фантастика:
- В селското стопанство: робот, който обработва растенията с точност до сантиметър, воден единствено от своето „зрение“.
- На строителната площадка: автономни машини, които работят в постоянно променяща се, хаотична среда без скъпа инфраструктура.
- У дома: достъпни и адаптивни асистенти, способни да работят в претрупани помещения.
Изследователите дори рисуват картина на бъдещето, в което всеки ентусиаст може да „научи“ своя домашен робот, като просто заснеме случайните му движения с камерата на смартфон.
Хоризонти и пречки
Разбира се, NJF технологията е все още в началото на своето развитие. Днес обучението на всеки нов робот изисква отделна процедура с множество камери, а системата все още не знае как да обобщава знанията прехвърляки ги от един робот към друг. Освен това тя няма тактилно или силово възприятие – роботът не може да „усеща“ допира, което го ограничава до задачи, изискващи деликатно боравене.
Въпреки това, както при всяка революционна технология, сегашните ѝ ограничения само очертават фронта на бъдещата работа. Екипът на Масачузетския технологичен институт вече проучва начини за преодоляването им.
Основният принцип – учене чрез самонаблюдение – вече се е доказал. Той дава на роботите това, което може да се нарече „въплътено самосъзнание“ – интуитивно разбиране на възможностите на собственото им тяло. И това не е просто поредната стъпка в развитието на роботиката. Това е промяна на парадигмата, която може най-накрая да позволи на машините да излязат извън рамките на фабриката и да се превърнат в истински гъвкави и полезни партньори в нашето ежедневие.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
