


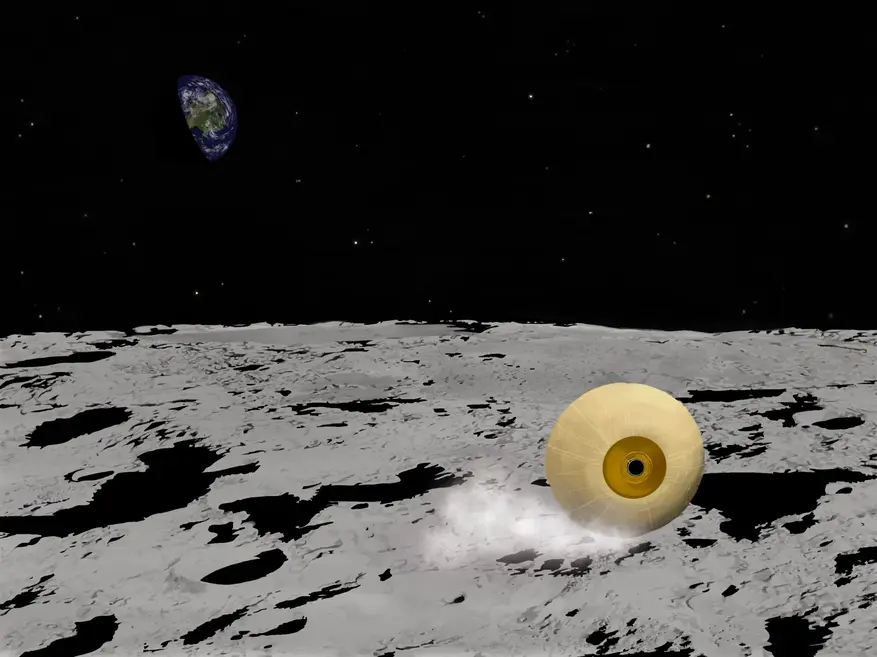

Изследователски екип от Лабораторията за изследване на роботиката и автоматизацията (RAD Lab) в Тексаския университет A&M, ръководен от Робърт Амброуз, е създал иновативен сферичен робот за изследване на лунната повърхност. Проектът RoboBall, първоначално стартиран от НАСА през 2003 г., е възобновен от Амброуз с дипломантите Риши Джангале и Дерек Правечек с финансиране от Инициативата за научни изследвания на ректора и Инициативата за научни изследвания на губернатора.
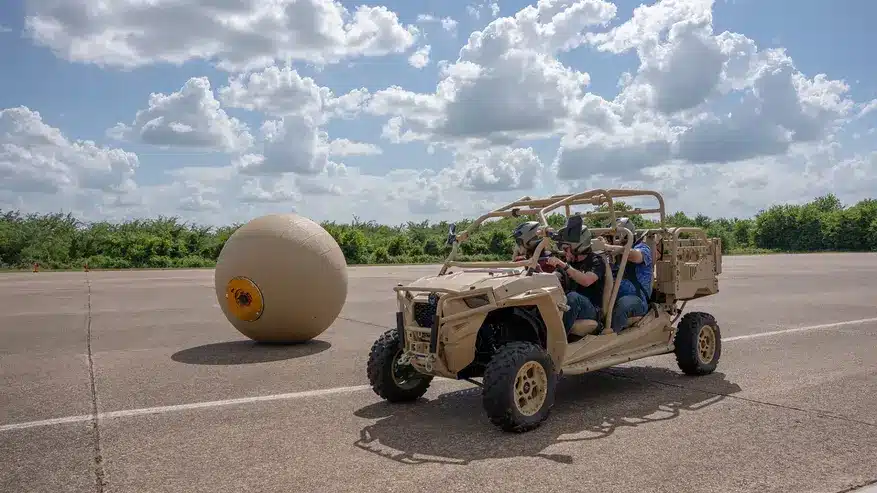
Екипът разработва два прототипа – RoboBall II и RoboBall III. RoboBall II е компактен модел с диаметър 61 cm и мека външна обвивка. Вътре има задвижваща система с махало и двигатели по оста. Принципът на движение се основава на люлеенето на махалото, което предава импулс на сферата, карайки я да се търкаля в дадена посока. По време на тестовете RoboBall II успешно се движеше по различни повърхности, включително трева, чакъл, пясък и вода, като достигаше скорост до 32 км/ч.
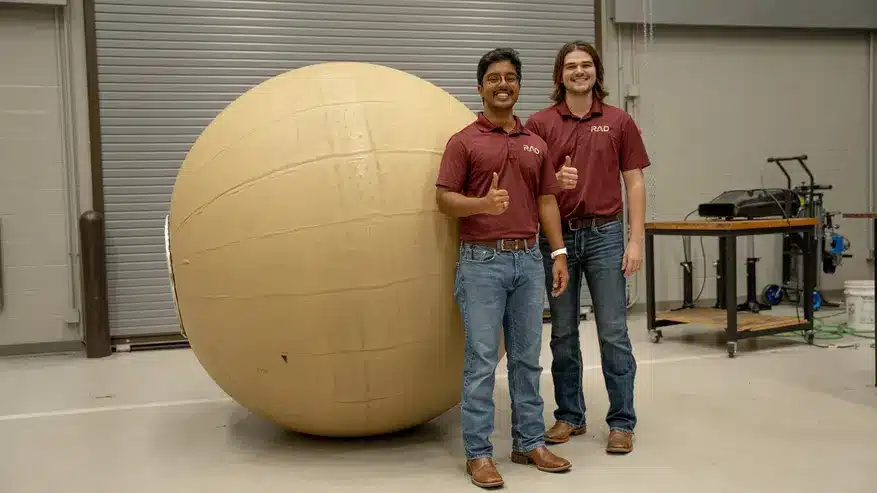
В близко бъдеще екипът планира да проведе полеви тестове на плажовете на Галвестън, за да провери способността на робота да преминава от вода на суша и да продължи работата по интегрирането на модулите за полезен товар. В допълнение към космическите изследвания, разработчиците обмислят прилагането на технологията за операции по търсене и спасяване на Земята, по-конкретно за картографиране на наводнените райони и търсене на оцелели при природните бедствия.
 Всичко важно от света на технологиите, директно в пощата ти.
С абонирането приемате нашите Условия и Политика за поверителност. Може да се отпишете с един клик по всяко време.
Коментирайте статията в нашите Форуми. За да научите първи най-важното, харесайте страницата ни във Facebook, и ни последвайте в Google Новини, TikTok, Telegram и Viber или изтеглете приложението на Kaldata.com за Android, iPhone, Huawei, Google Chrome, Microsoft Edge и Opera!
